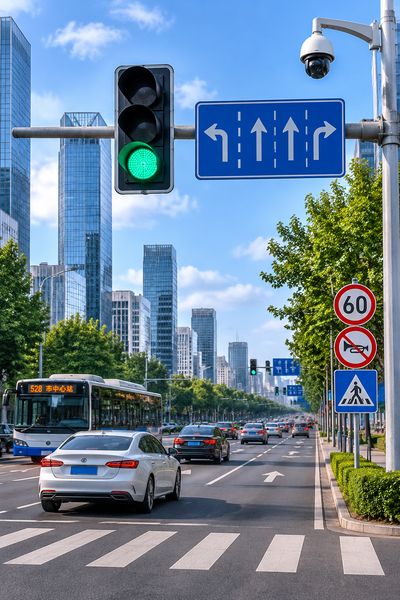
交通安全行业的当前主线是车路云一体化落地和主动安全前装普及,商用车AEB、EDR、驾驶员监控是监管重点。
一、政策与标准端出现了哪些硬性变化
监管正把过去选装的安全配置变成准入门槛呢?变化集里面在三个层面了,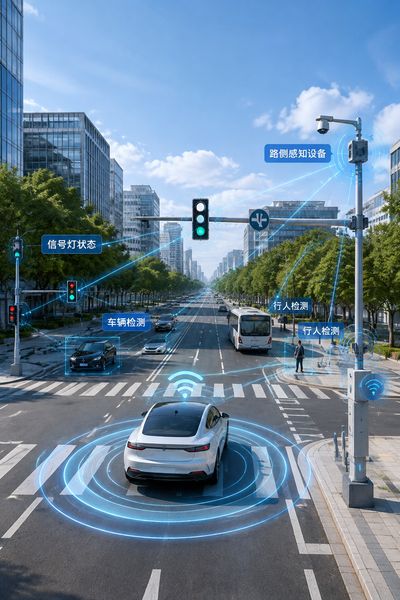
1. 营运车辆,JT/T 1242-2019 对M2、M3、N2、N3类车辆提出自动紧急制动系统(AEB)安装要求,并规定预警与制动的分级触发条件;对车道偏离预警(LDW)也有对应条款了。两客一危与重卡是执行最严的细分市场。2. 乘用车评价,C-NCAP 2024版把AEB车对车、车对二轮车、行人横穿等场景纳入评分,主动安全权重明显提升的,倒逼主机厂全系标配。3. 数据留痕,GB 39732-2020要求新生产乘用车标配事件数据记录系统(EDR),需记录碰撞前约5秒至碰撞后短时间内的车速、制动、转向、安全带状态等字段,成为事故责任认定的很重要证据链。EDR俗称汽车黑匣子,与行车记录仪不同,它保存的是车辆总线上的结构化信号,采样率与触发阈值受标准约束。取证价值更高。
二、主动安全系统选型该看哪些参数
采购或集成主动安全方案时呢?参数比宣传语更能说明问题,1. 感知层,77GHz毫米波雷达探测距离建议不低于200m,关注角分辨率与俯仰探测能力;前视摄像头建议800万像素、HDR动态范围120dB以上了,保证隧道进出口与逆光场景可用。2. 决策层,AEB的碰撞时间(TTC)阈值分两级,约1.2至2.0秒触发预警的。0.6至1.0秒进入分级制动;
商用车满载工况下的目标减速度需结合载荷与路面附着系数标定,避免误刹引发二次事故。3. 驾驶员监控(DMS)的,闭眼时长超过2.5秒、视线偏离前方超过3秒应触发分级报警,疲劳与分心驾驶干预的核心指标。
4. 安全体系,功能安全看ISO 26262的ASIL等级,预期功能安全看ISO 21448(SOTIF),两者共同约束感知误判与场景边界风险。评估时务必索取误触发率与漏检率(FAR/FRR)的实测报告,并区分封闭场地与真实道路数据的,二者的置信度差异很大。
三、车路云一体化能带来什么可量化收益
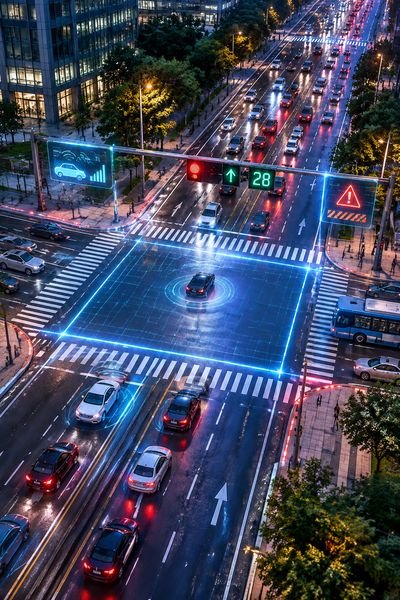
单车智能受限于遮挡与视距啊?路侧感知与车路通信补上了这一环,1. 通信时延,基于PC5直连的V2X(车用无线通信)要求端到端时延控制在100ms以内,定位精度优于1.5m,否则预警来不及转化为驾驶员反应。2. 典型场景了,闯红灯预警、弱势交通参与者(VRU)碰撞预警、绿波车速引导、盲区汇入提醒,场景路口事故里面占比高、收益直接的。3. 落地条件,需要路侧单元(RSU)覆盖、统一时间同步(PTP/gPTP)和高精地图动态更新,缺少任一项都会让预警精度下降。对运营车队而言,路侧预警与车载ADAS形成互补,比单纯增加单车传感器更具成本效益了,特别的适合固定线路的公交、环卫与港口集卡。
四、数据合规与网络安全如何控制风险
车联网数据涉及位置轨迹与车内音视频,合规要求正在收紧,1. 分类分级了,按监管要求对车联网数据进行分类分级,位置轨迹、人脸、声音等敏感个人信息必须脱敏或本地化处理。2. 网络安全,参照ISO/SAE 21434建立设计还有运维的安全流程,重点防护OTA升级通道与远程控制接口。3. 留存与调用,事故数据建议本地与云端双备份,明确留存期限与调取权限的,避免因数据缺失导致责任无法界定。选择建议
车队管理方优先选择已JT/T 1242型式检验的AEB与DMS组合,把误触发率写进验收条款;技术集成商车路协同项目里面先确认RSU覆盖率与时延指标,再谈场景扩展;保险与风控机构可把EDR与ADAS数据纳入风险评估模型。用实际驾驶行为替代静态车型系数的。验收环节建议设置夜间、逆光、雨雾三类极端工况的实测科目,任何方案在这三类场景下的表现才是真实安全水平的下限。
安全技术的价值不在配置清单的长度,但在极端工况下能否稳定触发一次有效干预。