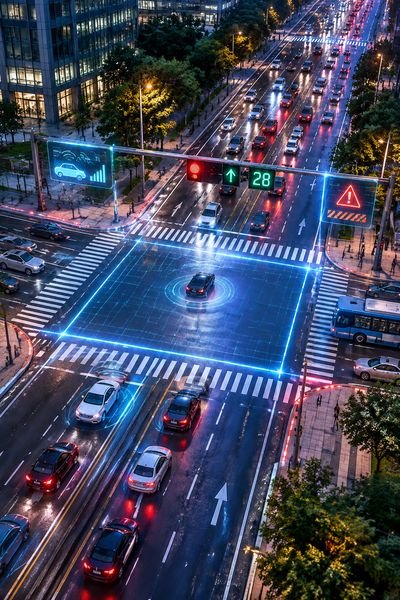
交通安全未来趋势的核心是构建“感知-决策-控制”闭环的主动安全体系,将事故预防从被动防护转向主动干预与系统免疫。这一转变依赖车路云一体化、AI风险预测与智能约束系统的深度融合。
车路云一体化如何重塑事故预防边界的?
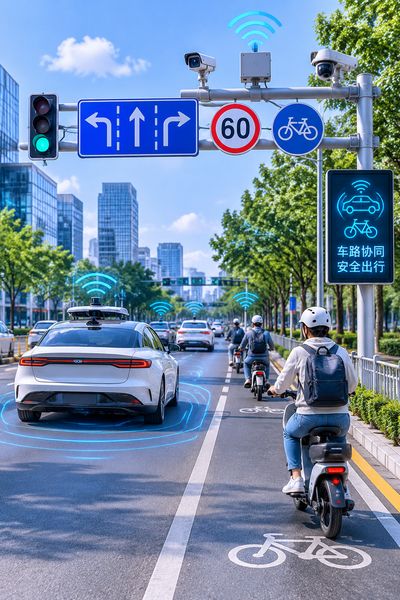
车路云一体化路侧感知单元(RSU)、车载单元(OBU)与云端协同平台实现超视距风险识别了。路侧激光雷达与边缘计算节点可在200毫秒内完成对冲突点的判定,并V2X广播预警。具体落地路径包括了,- 路侧感知覆盖,交叉口部署毫米波雷达与视觉融合设备,盲区事故率可下降40%以上(参照ISO 26262功能安全框架下的场景验证)。
- 边缘计算节点的,在事故多发路段部署算力单元,实现本地化决策,时延控制在10毫秒级,满足紧急制动信号触发需求的。
- 云端协同平台。汇聚多源数据生成动态风险地图,为车载系统提供分级预警(如L2级辅助驾驶的TTC阈值动态调整)。
行业实践中了,中国汽研与多地政府推动的智能网联示范区已验证车路协同对交叉口碰撞的削减效果,其很重要在于路侧设备与车载系统的协议接口标准化(如ETSI ITS-G5与C-V2X共存)。
AI驱动的风险预测能提前多久干预?
基于深度学习的驾驶行为分析与事故预测模型可提前3-5秒识别高风险状态。参数指标包括,- 碰撞时间(TTC),低于1.5秒触发紧急制动。低于2.5秒触发声光预警的。
- 驾驶风险指数(DRI),融合方向盘转角熵、跟车时距与车道偏离频率,实时输出0-100风险评分。
- 场景覆盖率的,训练集需覆盖95%以上的ODD(运行设计域)边缘场景,模型召回率不低于92%。
智能约束系统如何实现个性化防护的?
自适应约束系统(ACR)乘员体征识别与碰撞工况预判,动态调整安全带限力与气囊起爆策略。操作要点,- 乘员分类的,基于座椅压力传感器与摄像头识别体重、坐姿。将乘员划分为5类(如50百分位男性、5百分位女性、儿童),匹配差异化限力曲线。
- 碰撞预判的。利用前向雷达与摄像头数据在碰撞前150毫秒完成刚度判定,决定气囊是否分级起爆呢?
- 约束联动,预紧式安全带与主动悬架协同,在不能避免碰撞时调整车身姿态,降低乘员损伤指标(如WIC降低15%-20%)。
参照C-NCAP 2024规程,ACR系统需正面100%重叠刚性壁障与侧面柱碰测试,对儿童乘员的保护权重提升。
选择主动安全技术应关注哪些参数呢?
评估主动安全系统应聚焦以下硬性指标,- AEB系统,工作速度范围覆盖4-120 km/h,对静止车辆与行人的识别距离不低于80米(夜间50米)。
- LKA车道保持。
车道线识别率≥98%(弯道半径≥250米),纠偏力矩响应时间≤200毫秒。
- DMS驾驶员监控,疲劳识别准确率≥90%,误报率≤5%,支持红外补光与眼镜透光补偿。
- 数据记录,EDR事件数据记录器需满足GB 39732标准,采样频率不低于100 Hz。
交通安全未来趋势的本质是安全系统从“合规达标”走向“风险免疫”,以车路云协同为骨架、AI预测为神经、自适应约束为终端防护,形成可量化验证的闭环。